dk.
PDF 다운로드
PROFILE / AI & SWDONGJAE KOO

구동재

AI 모델을 로봇과 개발 도구에 적용했습니다.

학력
경북대학교 컴퓨터학부
글로벌소프트웨어융합전공 학사 졸업
교육
삼성 청년 소프트웨어 AI 아카데미
15기 모바일 트랙 이수
수상
삼성청년SWAI아카데미 2학기 공통프로젝트 우수상구미 1반 1등삼성청년SWAI아카데미 2학기 특화프로젝트 우수상구미 1반 2등
구동재 · AI & SW01 / 12
PROJECT 01 / 길봄DONGJAE KOO

길봄

불량 점자블록을 찾는 자율주행 로봇

시각장애인의 안전한 보행을 위한 AIoT 프로젝트에서
로봇 하드웨어와 자율주행 모듈을 설계·구현했습니다.

SSAFY 15기 공통프로젝트 · AIoT

하드웨어 설계인식 후처리자율주행 판단·제어
구동재 · AI & SW02 / 12
01 / 길봄 · 프로젝트 개요DONGJAE KOO

불량 점자블록을 찾는 순찰 로봇

시각장애인의 안전한 보행을 위한 AIoT 프로젝트

기획 의도
로봇이 수리가 필요한 점자블록을 탐지하고
지자체가 대시보드에서 위치·상태를 확인
프로젝트 흐름
자율주행 → 파손 탐지 → 사진·위치 기록 → 대시보드
내 담당
로봇 하드웨어 설계
자율주행 모듈 설계·구현
주요 기술
Python · OpenCV · YOLO · Jetson Orin Nano

삼성청년SWAI아카데미 2학기
공통프로젝트 우수상 구미 1반 1등 · 팀 수상
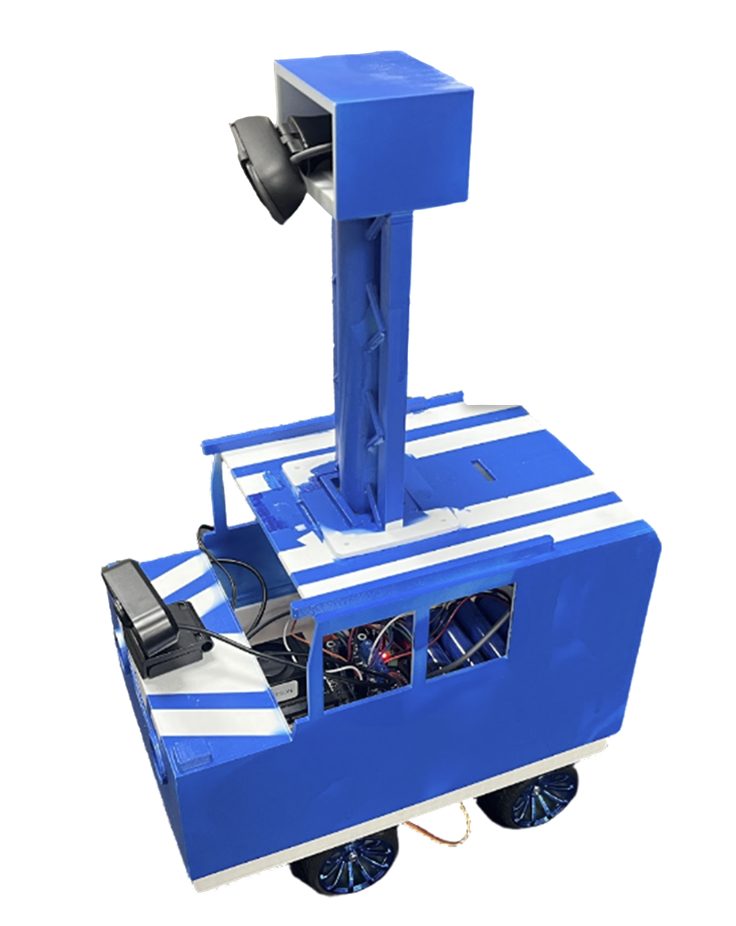
길봄 프로젝트의 실제 로봇
길봄 프로젝트의 실제 로봇
구동재 · AI & SW03 / 12
01 / 길봄 · 로봇 소프트웨어DONGJAE KOO

인식 결과가 모터 명령이 되기까지

담당한 로봇 파트에서 인식 후처리, 주행 판단, 하드웨어 제어를 연결했습니다.

인지 · 후처리

어디로 갈 수 있나

카메라 영상의 세그멘테이션 결과에서 로봇 근처에 연결된 주행 영역을 남깁니다.

출력
주행 영역·경계·목표 위치

주행 판단

어느 방향을 택할까

방향별 비용과 목표 거리를 비교하고 상태 머신에서 주행·정지를 판단합니다.

출력
선택 방향·주행 상태

구동 · 기록

어떻게 움직일까

모터·서보에 이동 명령을 전달하고 점자블록 검사 결과를 사진·이벤트로 남깁니다.

출력
구동 명령·검사 기록

팀 서비스는 검사 결과를 대시보드로 전달합니다. 본인 담당은 로봇 하드웨어와 자율주행 모듈입니다.

구동재 · AI & SW04 / 12
01 / 길봄 · 기술 소개DONGJAE KOO

가고 싶은 방향과 갈 수 있는 방향

목표
인도 중심선과 점자블록 추종 목표를 계산
방향별 평가
통행 비용 + 목표와의 거리 + 직전 방향과의 차이
후보 제외
무한대 비용으로 표시된 방향은 조향 후보에서 제외
책임 분리
선택 가능한 방향이 없으면 None 반환
정지 여부는 상태 머신에서 판단

방향 선택에 직전 조향을 반영해 급격한 선택 변화를 억제하고, 정지 판단은 별도로 관리합니다.

구동재 · AI & SW05 / 12
01 / 길봄 · 트러블슈팅DONGJAE KOO

길 건너 오인식이 조향을 흔든 문제

실외에서 확인한 문제

떨어진 오분류 영역까지 중심 계산에 섞였습니다

길 건너 차도 일부가 인도로 분류됐습니다. 전체 인도 마스크의 중심을 사용하면서, 로봇이 있는 인도와 떨어진 영역도 조향 목표에 영향을 줬습니다.

후처리 변경

로봇 근처에서 이어진 영역만 남겼습니다

기준 행부터 위로 연속된 영역을 사용합니다. 작은 끊김은 메우되 넓은 끊김 너머의 영역은 제외해, 떨어진 오분류가 조향에 섞이지 않도록 했습니다.
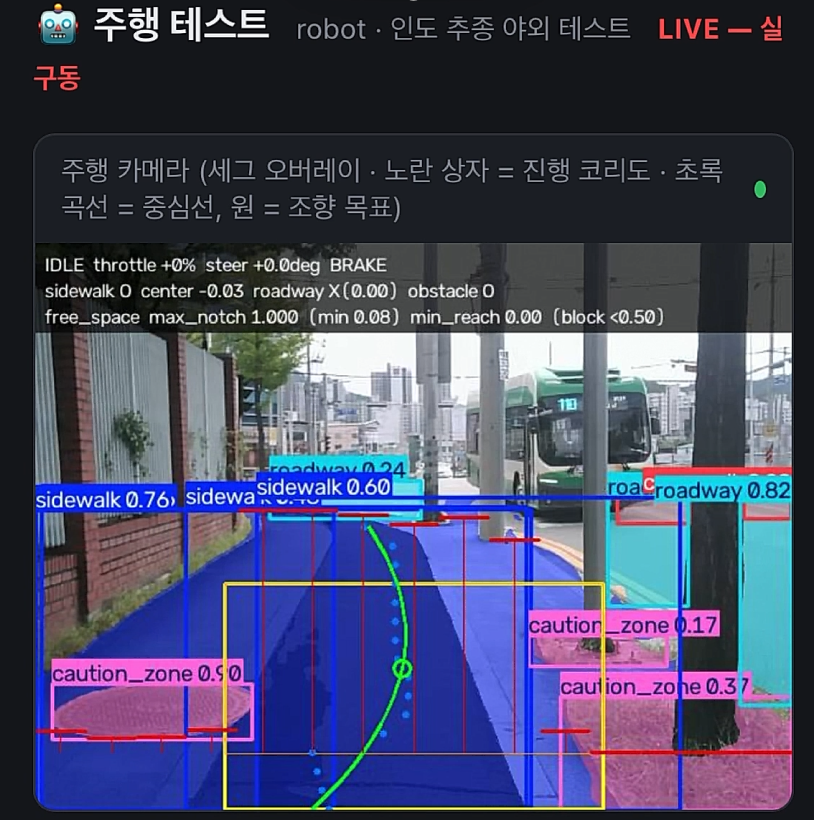
프로젝트의 인식·주행 판단 화면
프로젝트의 인식·주행 판단 화면

합성 장면 테스트의 확인 항목

건너편 오분류 패치제거 · 발밑 인도는 유지
작은 세로 끊김연결을 복원
넓은 세로 끊김연결하지 않음

test_ego_connectivity.py · 순수 Python 미러 알고리즘
테스트 소스 확인 기준이며 실외 개선율 측정은 아님

구동재 · AI & SW06 / 12
PROJECT 02 / 현장실습DONGJAE KOO

현장실습

영상 모델 평가·데이터 생성 도구

도로 차량 통행량 계수 솔루션 개발 과정에서
모델을 비교하고 학습 데이터를 만드는 도구를 구현했습니다.

(주)사로리스 · 2024.12 – 2025.02

모델 평가 UI클래스·ROI 전처리영상 라벨 생성
구동재 · AI & SW07 / 12
02 / 현장실습 · 프로젝트 개요DONGJAE KOO

영상 모델 평가·데이터 생성 도구

도로 차량 통행량 계수 솔루션에서 파생된 개발 도구

(주)사로리스 · 2024.12 – 2025.02
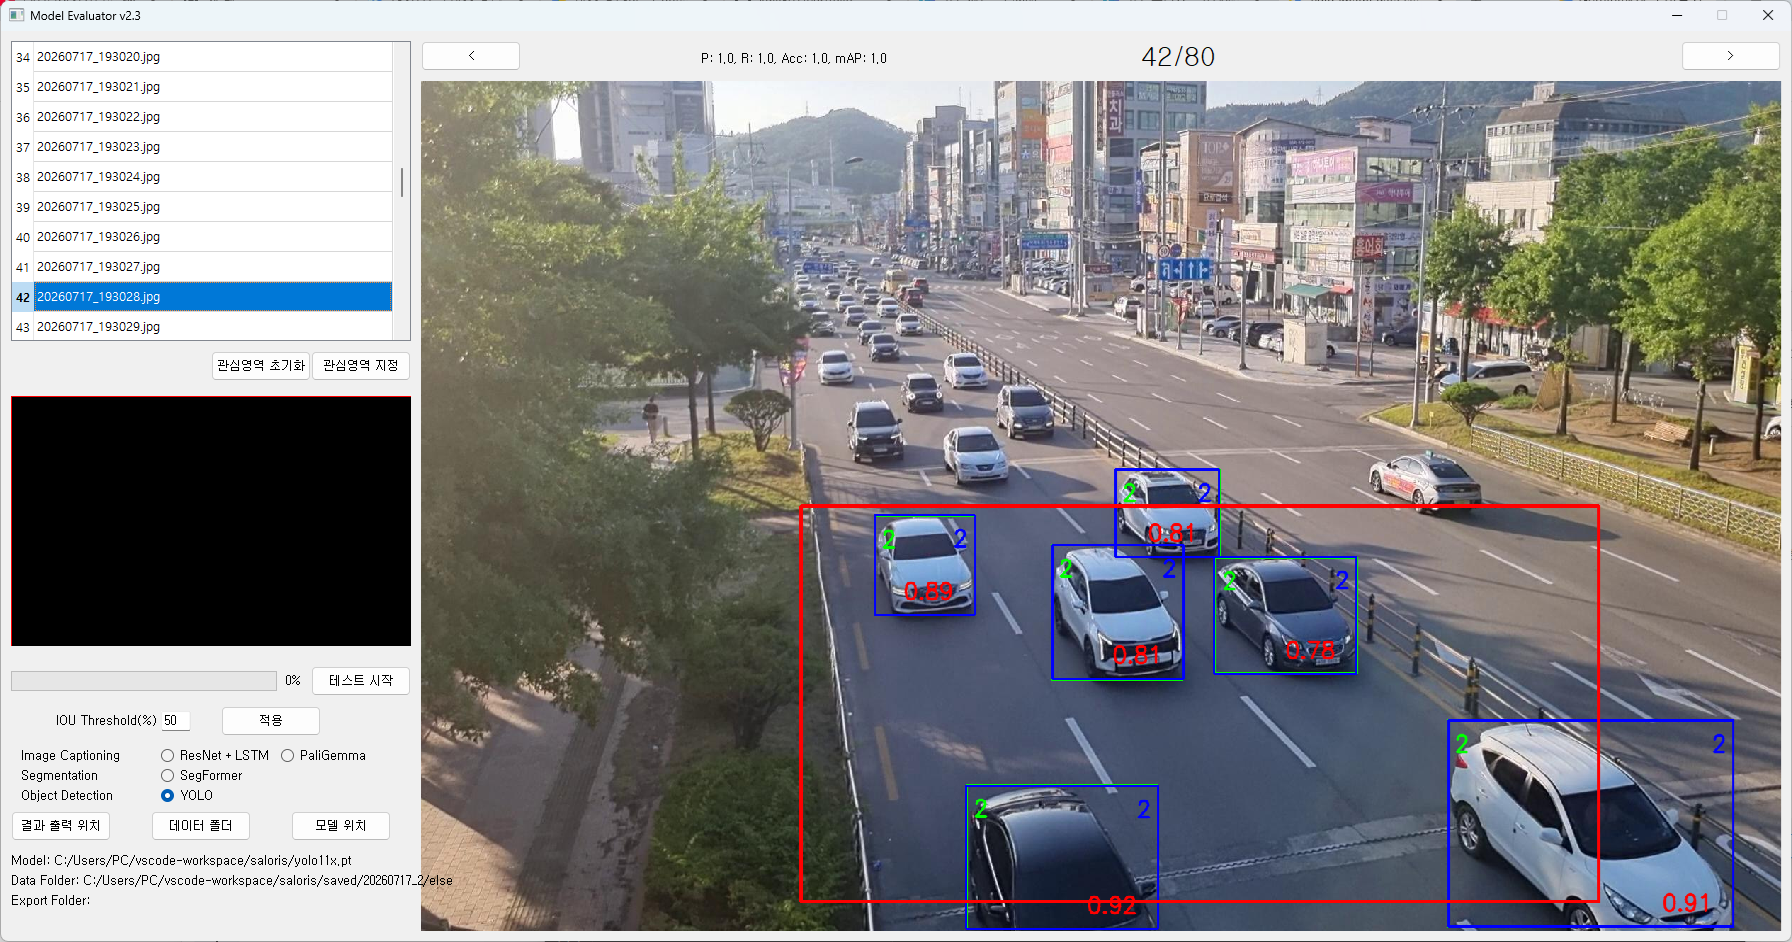
담당 범위
모델별 입력·추론·결과 처리
평가 UI · 보고서 저장 · 라벨 생성
주요 도구
Evaluator / Auto-Label-Generator
사용 기술
Python · PyQt5 · PyTorch
Hugging Face · YOLO · OpenCV
모델 실행과 예측 결과를 확인하는 평가 도구
구동재 · AI & SW08 / 12
02 / 현장실습 · 기술 소개DONGJAE KOO

평가 실행과 결과 검토를 연결

  1. 01

    입력 선택

    모델·데이터셋·평가 조건을 선택

  2. 02

    Worker에서 실행

    QThread에서 순차 추론 · 반복 구간마다 중단 플래그 확인

  3. 03

    UI와 보고서에 전달

    signal로 진행률·결과 전달 · 이미지별 결과와 집계값을 Excel로 저장

캡션 생성·객체 탐지·세그멘테이션의 결과를 각각의 작업 흐름으로 처리했습니다.

구동재 · AI & SW09 / 12
02 / 현장실습 · 기술 소개DONGJAE KOO

모델 출력과 데이터셋의 기준 맞추기

클래스 변환

모델의 클래스 ID→클래스 이름→데이터셋 ID
출력 정리
클래스 이름을 대조해 예측 결과의 ID 변환
평가 범위
ROI와 객체의 겹침 비율로 관심 영역 선택
동일 조건
정답과 예측에 동일한 ROI 필터 적용

모델 출력과 정답 데이터가 같은 클래스·관심 영역 기준을 사용하도록 전처리했습니다.

구동재 · AI & SW10 / 12
02 / 현장실습 · 기술 소개DONGJAE KOO

영상에서 라벨 파일까지 자동으로

  1. 01

    영상 수신

    RTSP 수신과 추론을 별도 스레드로 분리 · 큐가 100개 미만일 때 적재

  2. 02

    객체 검출

    YOLO로 도로 객체를 선택하고 클래스·정규화 박스 좌표 추출

  3. 03

    검토 자료 저장

    원본 이미지 + 텍스트 라벨 + 예측 이미지를 함께 저장

생성 라벨은 모델의 예측값이며, 함께 저장한 예측 이미지로 후속 검토가 가능하도록 구성했습니다.

구동재 · AI & SW11 / 12
AI & SOFTWARE / CONTACTDONGJAE KOO

구동재

인식 결과를 주행 판단으로 연결하고,
모델 검토에 필요한 도구를 만들었습니다.

길봄
로봇 하드웨어 설계 · 인식 후처리 · 주행 판단
현장실습
모델별 추론 · 클래스 매핑 · 평가 UI
개발 도구
영상 수신·추론 분리 · 보고서·라벨 저장